Jak radar měří déšť a rozpoznává vrstvy ledu
Radarové měření využívá vlastní vyslané rádiové vlny a jejich návrat od sledovaného prostředí. Z doby návratu zjistíme vzdálenost, ze síly přijatého signálu odvozujeme vlastnosti částic nebo rozhraní, která jej vrátila. Meteorologický radar tak mapuje déšť, zatímco radar zaměřený do ledovce může rozpoznat vrstvy pod jeho povrchem. Nejprve si vysvětlíme měření deště pozemním meteorologickým radarem. (NOAA: princip radaru) a (MacGregor a kol. 2015)
Vyslaný pulz a jeho návrat
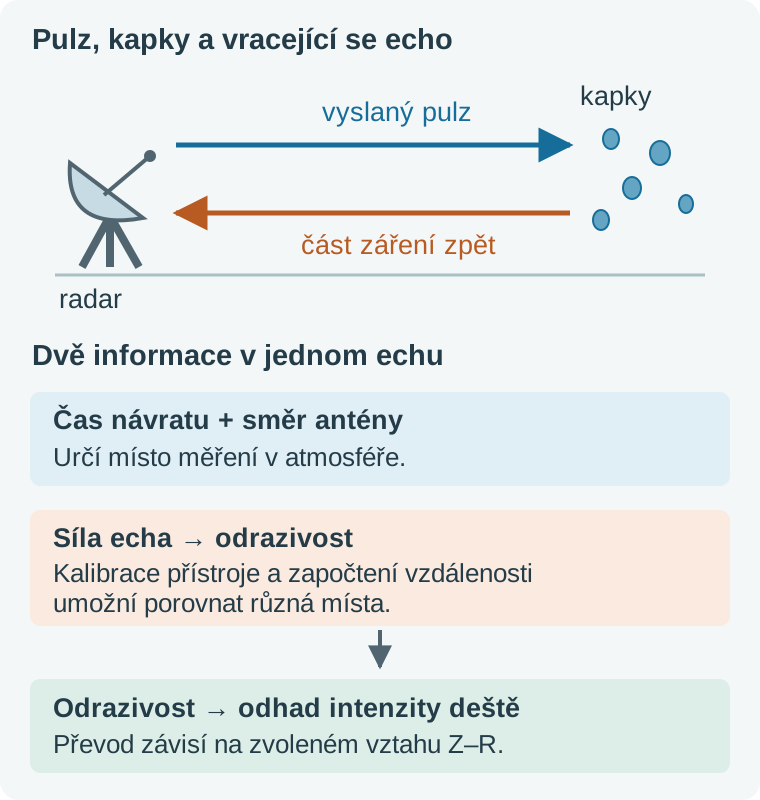
Pro měření deště se používají například mikrovlny s vlnovou délkou přibližně deset centimetrů. Jsou to elektromagnetické vlny, stejně jako světlo, ale s mnohem větší vzdáleností mezi sousedními vrcholy vlny. Vysílač je vyšle v krátké dávce, které říkáme pulz, a potom přístroj poslouchá. Když vlna zasáhne dešťové kapky, uvede elektrické náboje v jejich vodě do kmitání. Kapky tím samy vyšlou záření do různých směrů. Část se vrátí k radaru jako echo. Tomuto přesměrování záření říkáme rozptyl. (NOAA: vysílání a příjem) a (Hunter 1996, oddíl 2)
Echo z blízkých kapek dorazí dříve než echo ze vzdálených. Radar měří čas mezi vysláním a přijetím a přiřazuje signál k úsekům podél paprsku. Pro vzdálenost platí jednoduchý vztah:
Vzdálenost vychází v metrech, když dobu letu dosadíme v sekundách a rychlost vlny v metrech za sekundu. Ve vzduchu je tato rychlost přibližně 300 milionů metrů za sekundu. Dělíme dvěma, protože vlna urazila cestu ke kapkám i zpět. Směr antény spolu se vzdáleností určí, ze které části atmosféry echo přišlo. (NOAA: určení vzdálenosti)
Jedno měření zahrnuje mnoho kapek v malém objemu vzduchu. Jeho šířku určuje šířka radarového svazku, jeho délku podél paprsku délka pulzu a způsob zpracování. Anténa postupně obkrouží obzor a měření zopakuje při různých sklonech. Vznikne tak soubor údajů o srážkách v různých směrech, vzdálenostech i výškách. (NOAA: prostorové snímání) a (Fulton a kol. 1998, oddíly 2 a 3)
Co zachytí přístroj a jak se kalibruje
Konkrétní provedení si ukážeme na americkém přístroji WSR-88D. Název znamená Weather Surveillance Radar – 1988 Doppler, tedy typ meteorologického radaru s možností měřit také pohyb částic. Přístroje tvoří síť NEXRAD, z anglického Next Generation Weather Radar. Její veřejný archiv později použijeme pro vlastní výpočet. (Fulton a kol. 1998)
Velká mísovitě prohnutá anténa soustředí vysílané záření do úzkého svazku. Při příjmu shromažďuje vracející se záření a vede je do přijímače. Ten slabý elektrický signál zesílí a převede na číselný záznam. Z více pulzů se určí průměrný přijatý výkon, tedy kolik energie přijímač zachytí za jednotku času. Právě tento výkon je vstupem pro výpočet odrazivosti. (Fulton a kol. 1998, oddíl 2) a (Ice a kol. 2014)
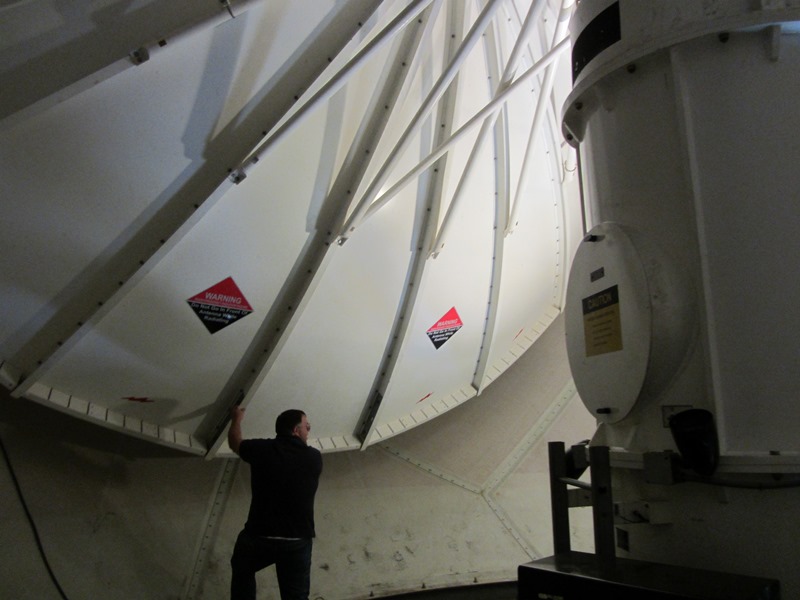
Aby číselný údaj odpovídal skutečně přijatému výkonu, potřebujeme kalibraci. Do přijímací cesty lze přivést zkušební rádiový signál o známém výkonu a porovnat jej s odezvou přístroje. Tím zjistíme, jak přijímač zesiluje signál. Do výpočtu dále vstupuje měřený výkon vysílače a ztráty v cestě signálu mezi jednotlivými částmi radaru. (Hunter 1996, oddíl 2a) a (Ice a kol. 2014, oddíl I)
Samostatně je třeba určit účinek antény i jejího krytu. WSR-88D k tomu využívá také Slunce jako vzdálený zdroj mikrovln. Anténa pomalu přejíždí přes jeho známou polohu. Přijatý signál se porovnává s aktuálním slunečním rádiovým tokem měřeným observatořemi, tedy s množstvím záření dopadajícím na jednotku plochy v daném pásmu. Porovnání určí, jak účinně anténa toto záření přijímá. Poloha nejsilnějšího signálu zároveň umožní zkontrolovat směr antény. (Ice a kol. 2014, oddíl II)
Proč potřebujeme odrazivost
Stejný déšť vytvoří slabší přijaté echo, když je od radaru dál. Záření se cestou rozprostírá a radar zachytí jen malou část toho, co kapky rozptýlí zpět. Pro porovnání různých míst proto převádíme přijatý výkon na veličinu, která tento vliv vzdálenosti odděluje. Výpočet používá radarovou rovnici. Ta spojuje výkon echa se vzdáleností, parametry přístroje a vlastnostmi sledovaného objemu. V základním vztahu pro déšť vyplňující měřený objem se přijatý výkon násobí druhou mocninou vzdálenosti. Převodní koeficient zahrnuje výkon vysílače, účinek antény, vlnovou délku a další parametry přístroje. Pokud se cestou významně zeslabuje signál, potřebuje výpočet také odhad tohoto zeslabení. Výsledkem převodu je ekvivalentní radarový faktor odrazivosti, kterému zde budeme stručně říkat odrazivost a značit jej . (Ice a kol. 2014, radarová rovnice)
Význam této veličiny dobře ukazuje déšť tvořený kapkami mnohem menšími, než je vlnová délka radaru. Za těchto podmínek přispívá kapka k odrazivosti přibližně šestou mocninou svého průměru. Šestá mocnina znamená součin šesti stejných čísel. Příspěvky kapek se sečtou a vztáhnou na jednotku objemu vzduchu. Při průměrech v milimetrech a objemu v metrech krychlových dostaneme jednotku . Velké kapky tak mají na echo mnohem větší vliv než malé. (Hunter 1996, úvod a oddíl 2c)
Slovo „ekvivalentní“ znamená, že přijaté echo vyjadřujeme takovou odrazivostí drobných vodních kapek, která by mu odpovídala. Tuto stupnici přístroj používá i tehdy, když sleduje jiné částice. (Hunter 1996, oddíl 2c)
Hodnoty odrazivosti mohou být velmi rozdílné, proto se na mapách obvykle zapisují logaritmicky v dBZ. Každých deset dBZ navíc znamená desetinásobek odrazivosti v původní stupnici. Pro návrat z údaje v dBZ k odrazivosti použijeme:
Symbol zde označuje číselný údaj na stupnici dBZ. Výraz říká, na jakou mocninu máme umocnit deset. Tento převod pouze mění způsob zápisu stejného radarového výsledku. Množství dešťové vody zjistíme až dalším krokem. (Hunter 1996, odrazivost a srážkový odhad)
Jak vzniká odhad intenzity deště
Intenzita deště říká, jak rychle voda dopadá na povrch. Vyjadřuje se v milimetrech za hodinu, mm/h. Představujeme si výšku vrstvy vody, která by se při dané intenzitě za hodinu vytvořila na vodorovné ploše, pokud by voda neodtékala ani se nevsakovala. K jejímu určení potřebujeme znát množství vody v kapkách i rychlost jejich pádu. Objem kapky přitom roste s třetí mocninou jejího průměru, zatímco radarové echo s mocninou šestou. Proto je třeba propojit odrazivost s deštěm pomocí vztahu, který zahrnuje rozdělení velikostí kapek. (Hunter 1996, úvod a oddíl 4)
Takové vztahy se stanovují z měření. Rozdělení velikostí kapek a jejich pádu zachycují disdrometry, množství dopadlé vody měří srážkoměry. Z naměřených souborů lze určit závislost mezi odrazivostí a intenzitou deště. Často se zapisuje jako mocninný vztah Z–R, podle značek obou veličin. Jeho koeficienty vystihují určitý druh deště a podmínky, pro které byl stanoven. (Hunter 1996, oddíl 4)
Známe-li odrazivost v dBZ a koeficienty zvoleného vztahu, můžeme intenzitu vyjádřit přímo takto:
je odhad intenzity deště, je číselný údaj odrazivosti v dBZ. Čísla a jsou koeficienty stanovené z měření pro zápis odrazivosti v a intenzity v mm/h. Nejprve odstraníme logaritmický zápis odrazivosti, potom dělíme koeficientem a nakonec použijeme mocninu . Fulton a kolegové v popisu výpočtu pro WSR-88D uvádějí běžnou volbu 300 a 1,4 i alternativu 250 a 1,2 pro tropický déšť. Jde o volbu převodu podle srážkové situace. (Fulton a kol. 1998, oddíl 3d)
Mapa deště a množství vody za určitou dobu
Před sestavením srážkové mapy se vybírají echa patřící srážkám. Odrazy od známých terénních překážek se potlačují a měření z různých sklonů antény pomáhají vybrat použitelný údaj co nejblíže povrchu. Pro každé místo tak získáme odhad intenzity v daném okamžiku. Sestavením těchto údajů vedle sebe vzniká mapa, která ukazuje rozložení a vnitřní členění deště. (Fulton a kol. 1998, oddíly 2 a 3c)
Srážkový úhrn získáme, když připočteme vodu napadanou v jednotlivých časových intervalech. Intenzitu v každém intervalu násobíme jeho délkou a výsledky sečteme:
je úhrn v milimetrech, průměrná nebo z měření odhadnutá reprezentativní intenzita v intervalu a délka tohoto intervalu v hodinách. Značka součtu znamená, že projdeme všechny intervaly sledované doby. Mezi radarovými snímky se průběh intenzity odhaduje z okolních měření. Tak vzniká hodinový, denní nebo celkový úhrn při průchodu deště. (Fulton a kol. 1998, oddíl 3e)
Radarové úhrny lze dále porovnat se srážkoměry za stejnou dobu. Pokud radar v širším okolí soustavně udává jiné množství vody, lze ze společných měření určit opravný faktor a radarové odhady podle něj upravit. Radar přináší podrobný obraz prostoru, srážkoměry vazbu na vodu zachycenou u země. Způsob spojení obou měření je součástí definice výsledného datového souboru. (Fulton a kol. 1998, oddíl 3f)
Pro klimatologii se mnoho let radarových měření zpracovává společným postupem. Příkladem je RADKLIM, radarová klimatologie německé meteorologické služby Deutscher Wetterdienst, zkráceně DWD. Spojuje radarová měření se srážkoměry a poskytuje mapy s buňkami o ploše jednoho kilometru čtverečního. Kreklow a kolegové na tomto souboru zkoumali prostorové rozložení ročních a sezónních úhrnů i výskyt silných hodinových srážek. Radar tím umožňuje studovat, jak rozsáhlé jsou přívalové deště a kde se jejich jádra vyskytují mezi měřicími stanicemi. Na toto použití navazuje článek o srážkách a přívalových srážkách. (Kreklow a kol. 2020)
Vývoj radaru a další informace z echa
Meteorologické využití radaru se rozvíjelo během druhé světové války, kdy se ukázalo, že zachycuje i srážky. Pozdější přístroje umožnily kromě polohy měřit také sílu echa a pohyb částic. Síť WSR-88D vznikala v letech 1991–1997 a spojila pravidelné snímání s automatickým výpočtem srážek, jehož vývoj začal v osmdesátých letech. Historii přístrojů dokumentuje National Weather Service, původní podobu srážkového výpočtu podrobně popsali Fulton a kolegové. (NWS: vývoj radaru) a (Fulton a kol. 1998)
Dopplerovský radar sleduje také změnu polohy kmitů přijaté vlny mezi po sobě jdoucími pulzy, označovanou jako změna fáze. Když se kapky přibližují nebo vzdalují, mění se délka cesty signálu a s ní i tato fáze. Z její změny radar vypočítá rychlost částic směrem k anténě nebo od ní. Tento pohyb vytváří proudění vzduchu i pád částic. Mapa těchto rychlostí pomáhá rozpoznat proudění a rotaci uvnitř bouří. (NOAA: Dopplerovo měření)
Dvojí polarizace přidává informaci o tvaru a druhu částic. Polarizace označuje směr kmitání elektrického pole vlny. Radar vysílá a přijímá vodorovnou i svislou složku a porovnává jejich odezvu. Zploštělé kapky, sněhové vločky a kroupy na obě složky reagují různě. Porovnání proto pomáhá určit, jaké částice echo vytvářejí, a zvolit odpovídající postup pro odhad srážek. Kalibraci této úpravy sítě WSR-88D popsali Ice a kolegové. (Ice a kol. 2014, oddíly I a III)
Sledování migrace ptáků
Meteorologické radary zachycují také ptáky a další létající živočichy. Jejich echo umožňuje sledovat pohyb i v noci. Pro toto použití nejprve oddělíme biologický signál od deště. Postup MistNet rozpoznává prostorové vzory v několika radarových veličinách. Naučil se je z údajů radaru s dvojí polarizací, které pomáhají rozlišit typ objektů. Autoři jeho výsledky ověřili také proti ručně označeným snímkům. (Lin a kol. 2019, metody a ověření)
Síla zbývajícího echa závisí na množství živočichů i na tom, jak silně jejich těla vracejí záření. Dopplerovský údaj přidává rychlost ve směru paprsku. Opakovaná měření během sezóny tak zachytí průběh migrace. Výsledný ukazatel popisuje společný pohyb zachycených živočichů, druhové složení doplňují terénní pozorování. Jejich propojení vysvětluje článek o fenologických posunech. (Lin a kol. 2019)
Vrstvy uvnitř sněhu a ledovce
Radar může vysílat také do sněhu a ledu. Část vlny se odrazí na rozhraních, kde se mění elektrické vlastnosti prostředí. Takové rozdíly souvisejí například s hustotou sněhu nebo s obsahem příměsí, které mění elektrickou vodivost ledu. Opakované měření podél trasy zachytí průběh těchto rozhraní pod povrchem. (MacGregor a kol. 2015, oddíly 2 a 3)
Hloubka se opět počítá z doby letu tam a zpět. U leteckého měření nejprve odečteme čas potřebný k cestě vzduchem. Zbývající čas násobíme rychlostí vlny v ledu a dělíme dvěma. Tato rychlost je nižší než ve vzduchu. Stanovuje se z elektrických vlastností ledu a její vhodnost lze ověřovat porovnáním radarové tloušťky ledovce s hloubkou vrtu, který dosáhl podloží. Z jednotlivých ech vznikne svislý záznam a ze záznamů podél letu řez ledovcem. Odraz od skalního podloží umožní určit celou tloušťku ledu. Ta spolu s rychlostí vstupuje do výpočtu množství ledu odtékajícího z příkrovu. Na řezu lze také sledovat, jak se vrstvy prohýbají a jak pokračují mezi vzdálenými místy. (MacGregor a kol. 2015, oddíl 2)
Stáří vrstvy se určuje pomocí návaznosti na ledovcové vrty. Kde radarová trasa protíná vrt, spojí se rozhraní v radarovém záznamu s datovanou hloubkou ve vrtu. Sledování stejné vrstvy pak přenese informaci o stáří do okolí. MacGregor a kolegové tak využili letecká měření z Grónska z let 1993–2013 a stáří ze šesti hlubokých vrtů. Vytvořili prostorový obraz stáří ledu, který pomáhá rekonstruovat historii a deformaci ledového příkrovu. (MacGregor a kol. 2015)
Nejistoty a ověření
Odhad deště ovlivňuje velikost a skupenství částic, kalibrace i výška, ve které radar srážky sleduje. Pod ním se déšť může změnit dříve, než dopadne na zem. Kreklow a kolegové zjistili u německého RADKLIM za roky 2006–2017 průměrný roční úhrn o 7,9 % nižší než ve srážkoměrném referenčním souboru. Část srážkoměrů ale sloužila i k úpravě radarových dat, takže porovnání nebylo zcela nezávislé. U ledovců závisí určení hloubky na rychlosti vlny v materiálu a určení stáří na správném propojení vrstev s vrty. (Kreklow a kol. 2020, oddíly 3.2 a 4) a (MacGregor a kol. 2015)
Co ovlivňuje výsledek a jak se kontroluje
Vlastnosti částic. Stejnou odrazivost mohou vytvořit různé směsi malých a velkých kapek s odlišným množstvím vody. Zvolený vztah Z–R tento rozdíl popisuje jen přibližně. Tající sníh nebo kroupy mohou vytvořit silné echo, které při použití vztahu pro déšť nadhodnotí intenzitu. Dvojí polarizace pomáhá částice rozlišit. (Hunter 1996) a (Ice a kol. 2014)
Místo a velikost měření. S rostoucí vzdáleností se svazek rozšiřuje a kvůli zakřivení Země zpravidla sleduje vyšší část atmosféry. Hory jej mohou zakrýt. Změny teploty a vlhkosti vzduchu mění jeho ohyb, takže může zasáhnout i zemský povrch. Část energie se cestou pohltí nebo rozptýlí mimo směr příjmu. Měření v objemu nad zemí se navíc prostorově liší od malé sběrné plochy srážkoměru. Krok uložených buněk není totéž co nejistota ani skutečná schopnost rozlišit dvě sousední srážkové oblasti. (Hunter 1996, oddíl 2)
Kalibrace a stabilita. Zkušební signály sledují odezvu přijímače, sluneční měření vlastnosti antény a vzájemný rozdíl polarizačních kanálů. Změna kalibrace se může projevit jako změna deště. Pro dlouhodobé hodnocení je proto důležitá historie údržby a společné zpracování archivu. RADKLIM takto znovu zpracoval německá radarová data od roku 2001 a omezil některé skoky přítomné v průběžně vytvářeném souboru RADOLAN. (Ice a kol. 2014) a (Kreklow a kol. 2020, oddíly 2.2 a 4)
Rozsah ověření. Uvedených 7,9 % je souhrnný rozdíl ročních úhrnů konkrétních souborů, nikoli interval nejistoty každého radarového údaje. Porovnání zahrnovalo také 997 dvojic srážkoměrů a odpovídajících radarových buněk. Část pozemních měření byla společná pro úpravu i kontrolu výsledků. Silnější nezávislou zkoušku by poskytla měření vyhrazená pouze pro ověření. Autoři tuto mezeru výslovně uvádějí. (Kreklow a kol. 2020, oddíly 2.3 a 4)
Vrstvy ledu. Hloubku ovlivňuje předpokládaná rychlost šíření a méně hustý sníh nad kompaktním ledem. Přerušení echa může ztížit spojení vrstev mezi trasami. Některé odrazy vznikají změnou uspořádání ledových krystalů a nemusí sledovat stejně starý led. Vrt použitý k přiřazení stáří je datovací vstup, nikoli nezávislé potvrzení tohoto přiřazení. Kontrolu poskytují mimo jiné průsečíky radarových tras a shoda vrstev mezi nimi. (MacGregor a kol. 2015, oddíly 2 a 3)
Příklad: radarové měření u Houstonu
Použijeme veřejný záznam radaru KHGX u Houstonu z 27. srpna 2017. V jednom měřeném objemu přibližně 30 kilometrů jižně až jihozápadně od radaru byla ve 12:04:19,890 UTC zaznamenána odrazivost 41 dBZ. UTC je světový koordinovaný čas. Začínáme u archivovaných dat úrovně Level II, která již obsahují přístrojem zpracovanou odrazivost. Vlastní výpočet tedy navazuje až na tuto část měření. (NOAA NEXRAD Level II)
| Údaj | Hodnota |
|---|---|
| Čas měření | 27. 8. 2017, 12:04:19,890 UTC |
| Směr od severu po směru hodinových ručiček | 199,201° |
| Sklon antény nad obzor | 0,461° |
| Vzdálenost středu buňky od radaru | 30,125 km |
| Odrazivost | 41 dBZ |
Nejprve převedeme údaj z logaritmické stupnice. Dosadíme číslo 41 do již vysvětleného vztahu:
Pro následující odhad zvolíme vztah pro tropický déšť s koeficienty a , který uvádějí Fulton a kolegové. Tato volba je předpokladem našeho výpočtu. Její vhodnost pro vybraný objem zde neověřujeme samostatným měřením kapek. Po dosazení dostaneme: (Fulton a kol. 1998, s. 382)
Výsledkem je odhad okamžité intenzity přibližně 26,2 mm/h pro vybraný radarový objem při zvoleném převodu. Hodinový úhrn by vyžadoval další měření během celé hodiny a jejich časové sečtení. Ukázka opakuje jeden převod skutečné odrazivosti, nikoli oficiální srážkový produkt NOAA ani srážkoměrné měření u země.
Data, výběr buňky a zopakování výpočtu
Původní soubor se jmenuje KHGX20170827_120416_V06. Z veřejného archivu jsme jej stáhli 27. října 2026. Obsahuje měření radaru na souřadnicích 29,471901° severní šířky a 95,078735° západní délky. V prvním skenu vybíráme paprsek s indexem 160 a vzdálenostní buňku 112, v obou případech při číslování od nuly. Je to výběr jednoho údaje pro ukázku postupu, bez prostorového či časového průměrování. Soubor i jeho dostupnost dokumentují NOAA a registr veřejného archivu.
Hlavička odrazivosti udává střed první buňky ve vzdálenosti 2,125 km a krok 0,250 km. Vybraná vzdálenost je proto 2,125 + 112 × 0,250 = 30,125 km. Binární záznam čte knihovna MetPy ve verzi 1.7.1. Dekóduje uložené hodnoty i čas a směr každého paprsku. Samotný následný výpočet intenzity používá pouze standardní knihovnu Pythonu. (Unidata: Level2File)
- Vybraný údaj v CSV a výsledek výpočtu.
- Skript výpočtu. Uložte jej vedle CSV a spusťte
python reproduce.py. - Skript extrakce. S knihovnou
metpy==1.7.1stáhne původní soubor, ověří jeho otisk a znovu vytvoří CSV. - Původ dat, adresa originálu a kontrolní otisky.
Shrnutí
Radar z doby návratu vyslané vlny určí vzdálenost a ze síly i dalších vlastností echa získá informace o cíli. Zpřístupňuje tak prostorové uspořádání srážek i vrstev uvnitř ledovce. Fyzikální převod a porovnání s pozemními měřeními dávají radarovému obrazu měřitelný význam.
Radar umožňuje mapovat polohu, intenzitu a druh srážek, sledovat jejich pohyb a zkoumat tloušťku i vnitřní vrstvy ledu. Srážkové produkty radaru WSR-88D pokrývají okolí stanice do vzdálenosti 230 km. Jiná provedení radaru pronikají ledovci a zaznamenávají jejich podloží i pohřbené vrstvy. (Fulton a kol., 1998), (MacGregor a kol., 2015)